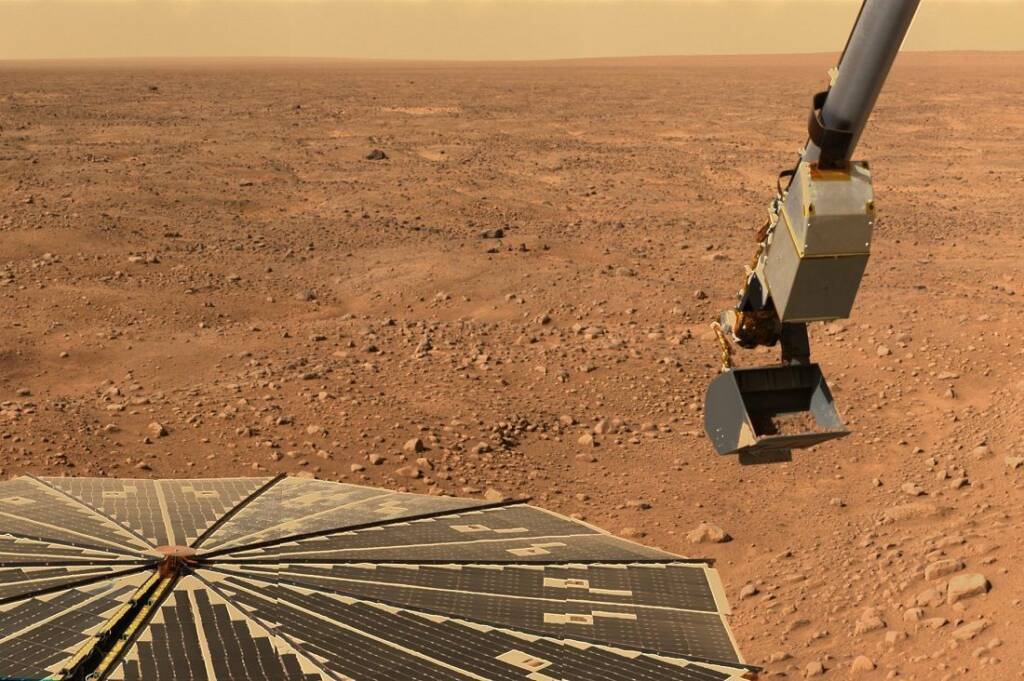
Les rovers spatiaux sont des sondes mobiles sans équipage conçues pour explorer la surface des corps célestes (planètes, lunes, astéroïdes), pilotées depuis la Terre ou de manière autonome. Ils servent à l'analyse géologique, à la recherche de traces de vie et à la photographie de leur environnement. Les rovers étudient la composition chimique des roches, les conditions atmosphériques et recherchent des signes de vie tout en se déplaçant sur des terrains difficiles. En raison des conditions extrêmes (poussière, radiations), les rovers doivent être extrêmement robustes et alimentés par des batteries solaires ou des sources nucléaires (thermostat).
Les missions les plus connues sont menées sur Mars (par exemple, Perseverance, Curiosity, Opportunity) et sur la Lune (LRV).
Rovers lunaires :
Les premiers furent les Soviétiques Lunokhods, suivi par le navire habité LRV (Véhicule lunaire) utilisé lors des missions Apollo 15, 16 et 17.
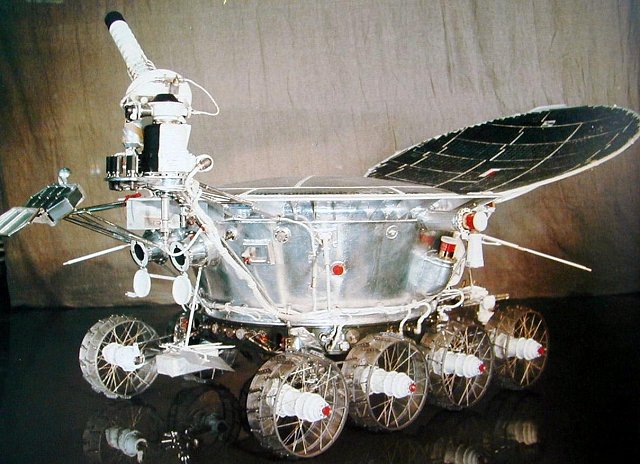
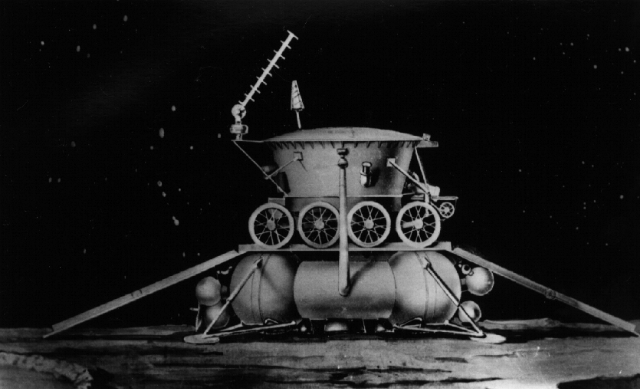
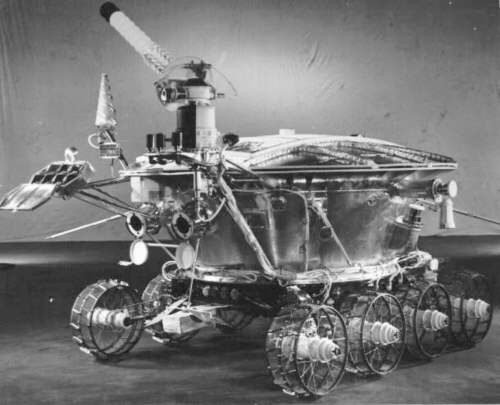
Lunokhod 1 Le rover Lune, premier engin télécommandé de l'histoire à avoir atterri sur un autre corps céleste (la Lune) le 17 novembre 1970, est un véhicule historique. Ce véhicule soviétique sans pilote a révolutionné la recherche lunaire et a fonctionné bien plus longtemps que prévu. Il était équipé de quatre vitesses : deux avant et deux arrière.
Il pouvait se déplacer à une vitesse maximale de 2 km/h et gravir des pentes supérieures à 45 degrés. Un système de capteurs mesurait en permanence l'angle d'inclinaison et la charge sur les roues. Si les valeurs détectées dépassaient le seuil maximal, un arrêt automatique se produisait. Les manœuvres n'étaient pas réalisées à l'aide d'une direction classique, mais en différenciant la vitesse de rotation des roues situées de part et d'autre.
Voici les informations les plus importantes concernant cette mission :
Atterrissage: 17 novembre 1970, dans la région de la Mer des Pluies (Mare Imbrium).
Livraison: Le rover a été livré par le Luna 17 sonde.
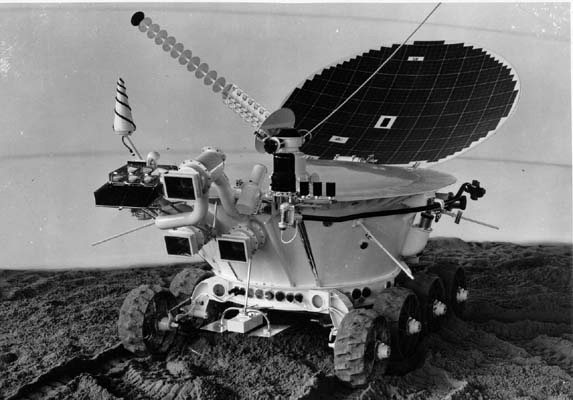
Construction: Le véhicule était constitué d'une “ cuve ” à huit roues, recouverte d'un couvercle équipé de cellules solaires. Ce couvercle se fermait pendant la nuit lunaire, protégeant ainsi l'intérieur et assurant une isolation thermique.
Contrôle: Lunokhod était piloté en temps réel par une équipe de cinq opérateurs depuis la Terre. En raison des délais de transmission (de plusieurs secondes), le pilotage était difficile et exigeait une précision extrême.
Durée de fonctionnement : Le rover était censé fonctionner pendant 3 mois, mais il a effectué des recherches pendant 11 mois (jusqu'au 14 septembre 1971 ; la mission a officiellement pris fin le 4 octobre 1971).
Réalisations et distance : Lunokhod 1 a parcouru au total plus de 10,5 km, transmis plus de 20 000 photos télévisées et 206 panoramas haute résolution.
Recherche scientifique : Le rover a effectué 25 analyses de sol (spectromètre à rayons X) et 500 mesures de résistance du sol (pénétromètre).
Expérience laser : Le véhicule était équipé d'un réflecteur laser français, grâce auquel la distance Terre-Lune a pu être mesurée avec une précision de plusieurs mètres.
On l'appelait souvent “ l'étrangeté lunaire à couvercle ” en raison de son couvercle solaire caractéristique qui se soulevait, ressemblant à un couvercle.
Lunokhod 2 – était le deuxième rover lunaire soviétique sans pilote, contrôlé depuis la Terre, qui a atterri sur la Lune le 15 janvier 1973, dans le cadre du programme d'exploration lunaire soviétique. Luna 21 La mission s'est terminée le 4 juin. Bien qu'elle ait fonctionné pendant une période beaucoup plus courte que sa prédécesseure, elle a réussi à couvrir une distance de 37 km et à prendre 80 000 photos à angle étroit et 86 panoramas.
Voici les informations clés concernant Lunokhod 2 :
Objectif de la mission : Recherche scientifique sur la surface de la Lune, incluant la photographie, l'analyse du sol (régolithe) et les études sur les radiations.
Construction: Le véhicule pesait plus de 750 kg, possédait 8 roues à propulsion électrique indépendante et tirait son énergie de batteries solaires.
Opération: Il était radiocommandé par des opérateurs depuis la Terre. Il était équipé d'un système de chauffage utilisant du polonium-210 pour résister aux nuits lunaires glaciales.
Résultats: En moins de 5 mois de travail, il a transmis 86 panoramas et 80 000 photos, couvrant une distance nettement supérieure à celle de son prédécesseur, Lunokhod 1.
Fin de la mission : Il est entré dans l'histoire comme l'un des rovers les plus efficaces de son époque, et son record de distance parcourue sur un autre corps céleste n'a été battu que par le rover martien Opportunity.
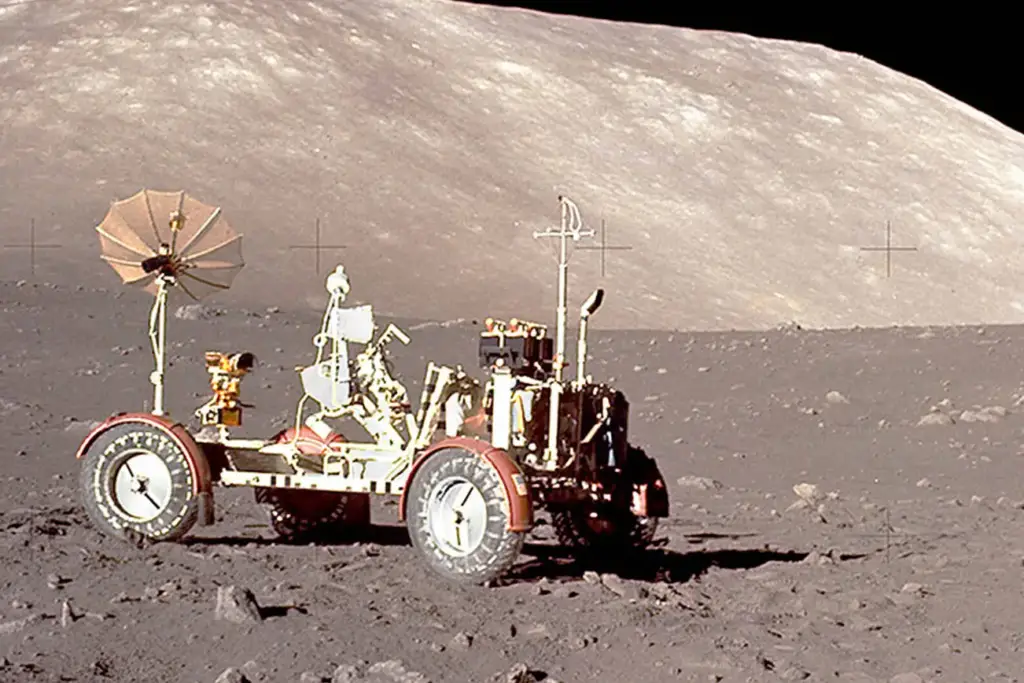
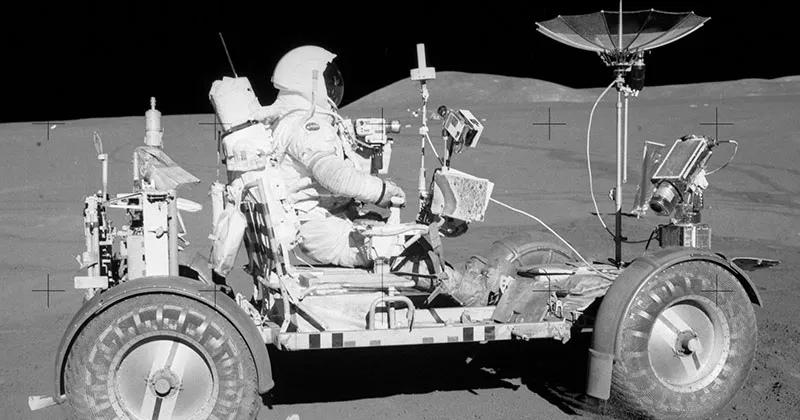
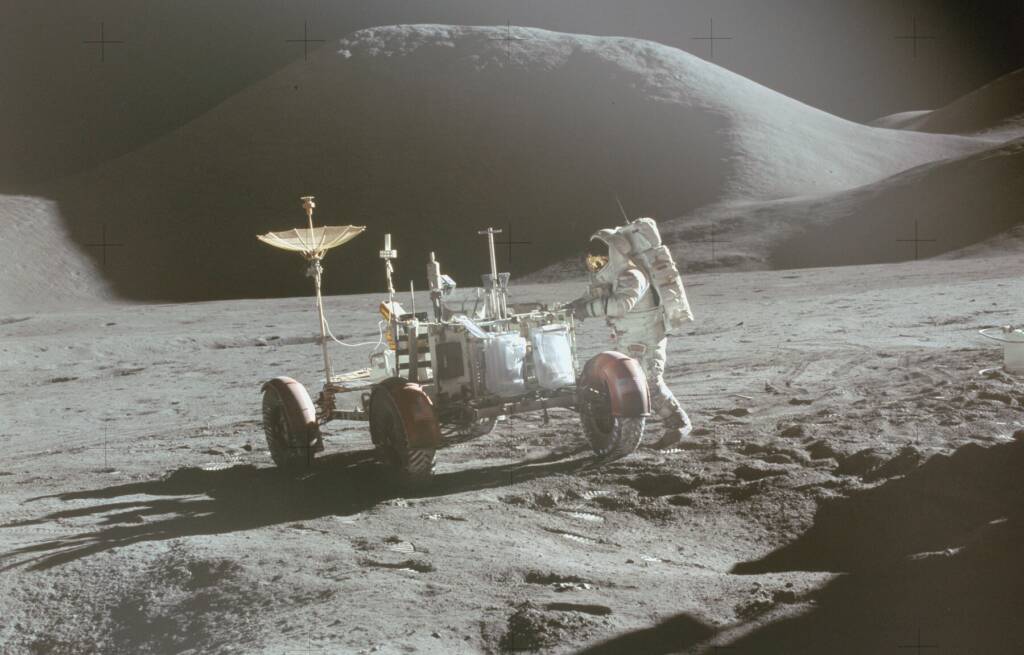
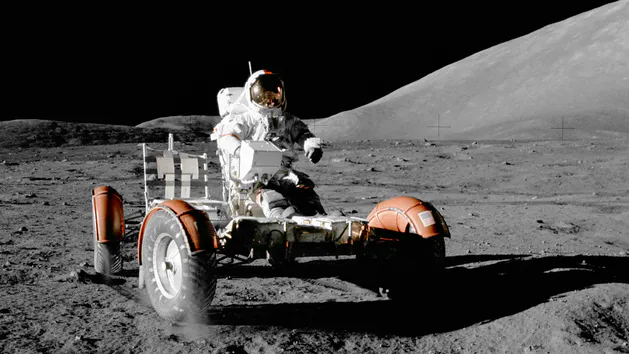
LRV (Véhicule lunaire) – Ces véhicules de la NASA, souvent appelés “ rovers lunaires ” ou “ voitures lunaires ”, étaient des véhicules électriques à roues pilotés, utilisés par les astronautes de la NASA lors des missions du programme Apollo (15, 16 et 17) entre 1971 et 1972. Leur objectif principal était de permettre l'exploration de zones lunaires beaucoup plus vastes qu'à pied. Voici des informations clés sur les rovers lunaires :
Application: Ces véhicules ont servi à transporter deux astronautes, leurs outils, du matériel scientifique et des échantillons de sol lunaire.
Construction: Les LRV étaient des véhicules légers dotés d'un châssis en aluminium, pliables pour être transportés dans le module lunaire. Leurs roues étaient en treillis métallique avec des pneumatiques en titane, assurant une bonne adhérence sur le régolithe meuble.
Conduire: Le véhicule était alimenté par des batteries argent-zinc, et chacune des quatre roues était équipée de son propre moteur électrique, permettant ainsi de se déplacer sur des terrains difficiles.
Contrôle: Les tramways n'avaient pas de volant mais étaient contrôlés par une commande placée entre les sièges.
Missions : Trois rovers LRV ont été utilisés sur la Lune :
Apollo 15 (Juillet 1971) – le premier véhicule utilisé.
Apollo 16 (Avril 1972).
Apollo 17 (Décembre 1972).
Performance: La vitesse maximale était d'environ 13 à 17 km/h, et l'autonomie permettait de s'éloigner de l'atterrisseur à une distance de sécurité.
Les LRV furent les premiers véhicules habités utilisés sur un autre corps céleste.
Les rovers martiens :
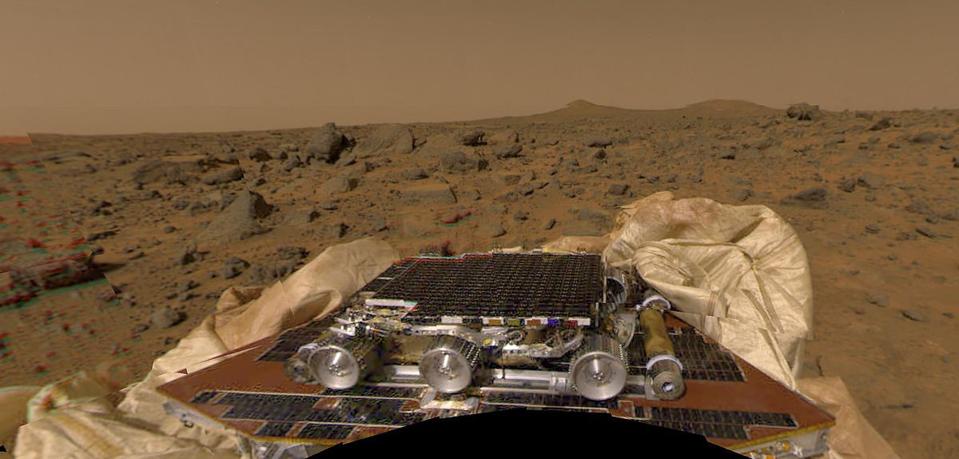
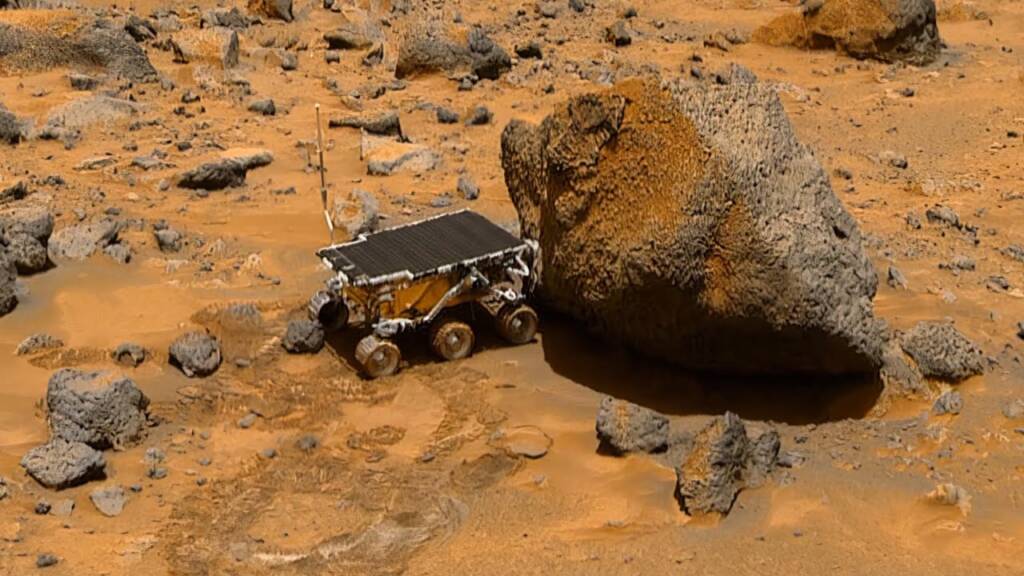
Voyageur – est un rover martien historique, le premier de l'histoire à avoir réussi à envoyer des missions sur Mars, par la NASA dans le cadre de la mission. Explorateur de Mars La sonde spatiale s'est posée sur la planète rouge le 4 juillet 1997, dans la région d'Ares Vallis (une plaine d'épandage glaciaire), inaugurant une nouvelle ère dans l'exploration du système solaire. Elle était très petite, comparable à un four à micro-ondes, et ne pesait que quelques grammes. 10,5 kg (10,4 kg). Il se déplaçait sur six roues et tirait son énergie de panneaux solaires. Il était équipé de caméras avant et arrière et d'un spectromètre (APXS) pour l'analyse des roches et des sols. Conçu pour une autonomie de 7 jours, il a fonctionné pendant une durée pouvant atteindre… 83 sols (en jours martiens), soit plus de 12 fois la durée prévue. Le dernier contact remonte au 27 septembre 1997.
Réalisations :
A parcouru plus de 100 mètres.
Plus de 550 photos ont été transmises (et 16 500 pour l'atterrisseur).
J'ai effectué plus de 15 analyses chimiques de roches et de sols.
Étude des propriétés mécaniques du sol et de l'atmosphère.
Sojourner a prouvé que de petits robots mobiles peuvent étudier efficacement la surface de Mars, ouvrant la voie à des rovers beaucoup plus grands tels que Spirit, Opportunity, Curiosity et Perseverance.
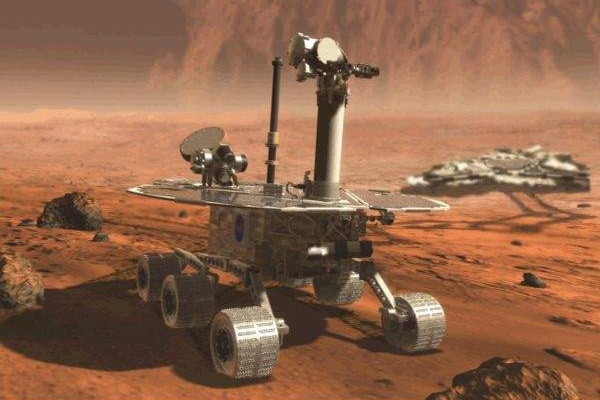
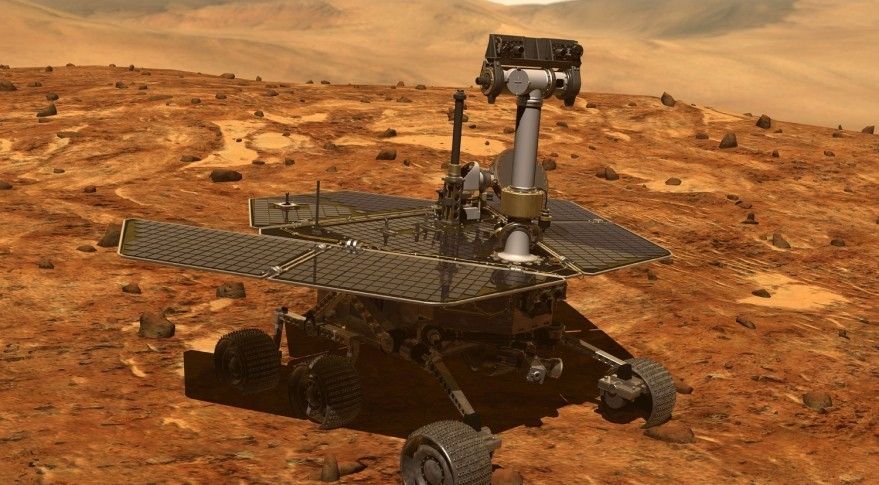
Esprit (MER-A) Mars est l'un des deux rovers de la NASA (avec Opportunity) lancés en 2003 dans le cadre de la mission Mars Exploration Rover. Il s'est posé sur Mars le 4 janvier 2004, avec pour mission de rechercher des traces d'eau et de vie passées. Sa mission a duré plus de six ans (initialement prévue pour 90 jours), soit 2 210 sols martiens. Il a parcouru plus de 7 km. Sa mission a contribué de manière significative à une meilleure compréhension de la planète rouge. Elle a confirmé l'existence d'eau liquide sur Mars par le passé et a analysé la composition des roches et du vent martien. En 2009, il s'est enlisé dans du sable mou et, le 22 mars 2010, le contact a été perdu en raison des basses températures et du manque d'énergie solaire. La NASA a annoncé la fin de la mission en 2011.
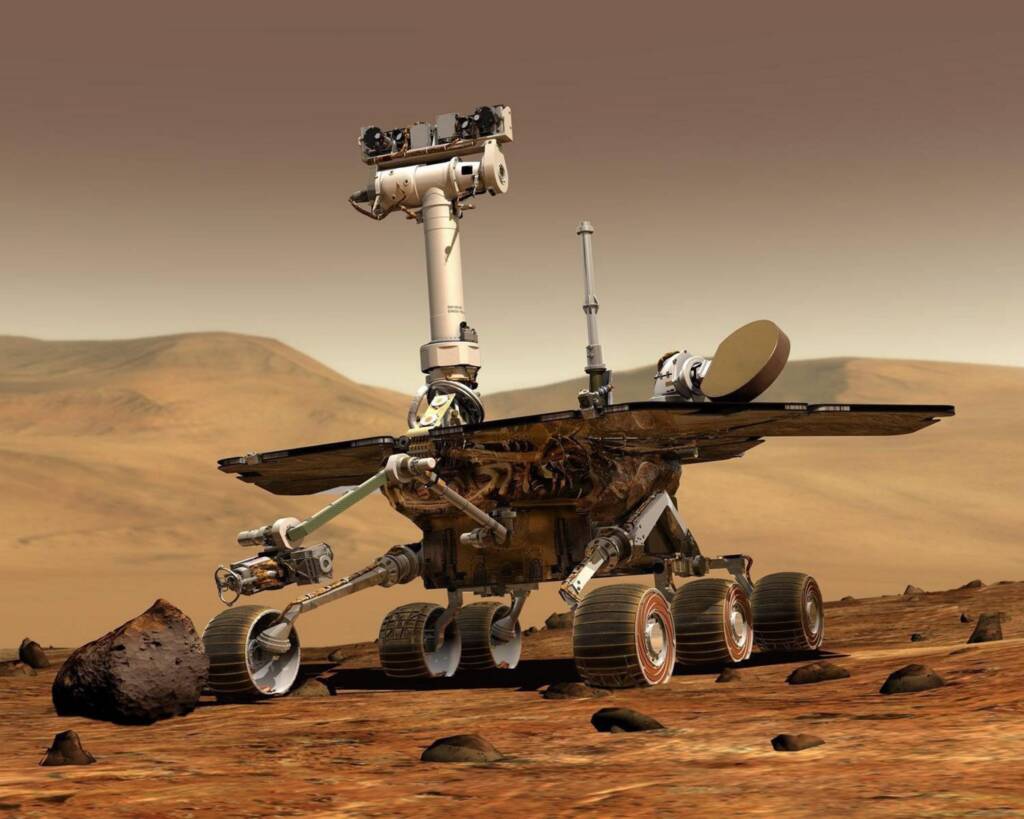
Opportunité (MER-B) La sonde Mars, un robot légendaire alimenté à l'énergie solaire, a exploré la planète rouge de 2004 à 2018. Elle s'est posée sur le sol martien le 25 janvier 2004, sur Meridiani Planum. Initialement prévue pour une mission de 90 jours, elle a fonctionné pendant plus de 15 ans, parcourant plus de 45 km et fournissant des preuves essentielles de la présence d'eau à la surface de Mars par le passé.
Elle a prouvé l'existence passée d'environnements aquatiques sur Mars, potentiellement favorables à la vie microbienne. Elle a parcouru la distance record de 45,16 km à la surface de la planète. Sa mission a été interrompue par une tempête de poussière planétaire. La perte de communication suite à cette tempête, survenue en juin 2018, a conduit la NASA à mettre fin officiellement à la mission le 13 février 2019. Le dernier message reçu d'Opportunity était : “ Ma batterie est faible et il commence à faire sombre ” (interprétation du dernier rapport).
Malgré cela, Opportunity (affectueusement surnommé “ Oppy ”) est devenu un symbole d’endurance, dépassant largement les objectifs scientifiques prévus.
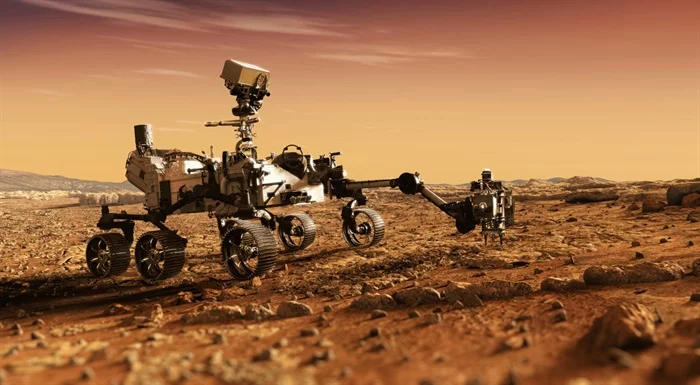
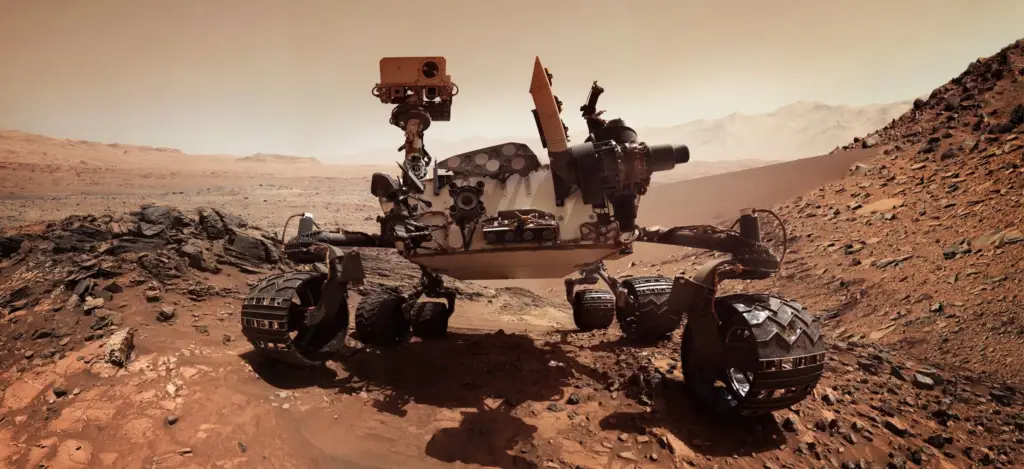
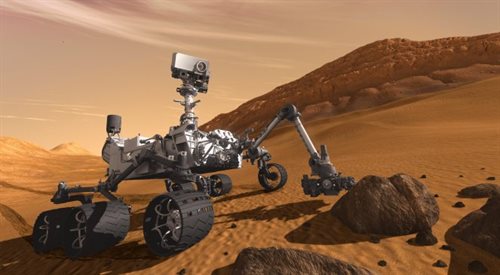
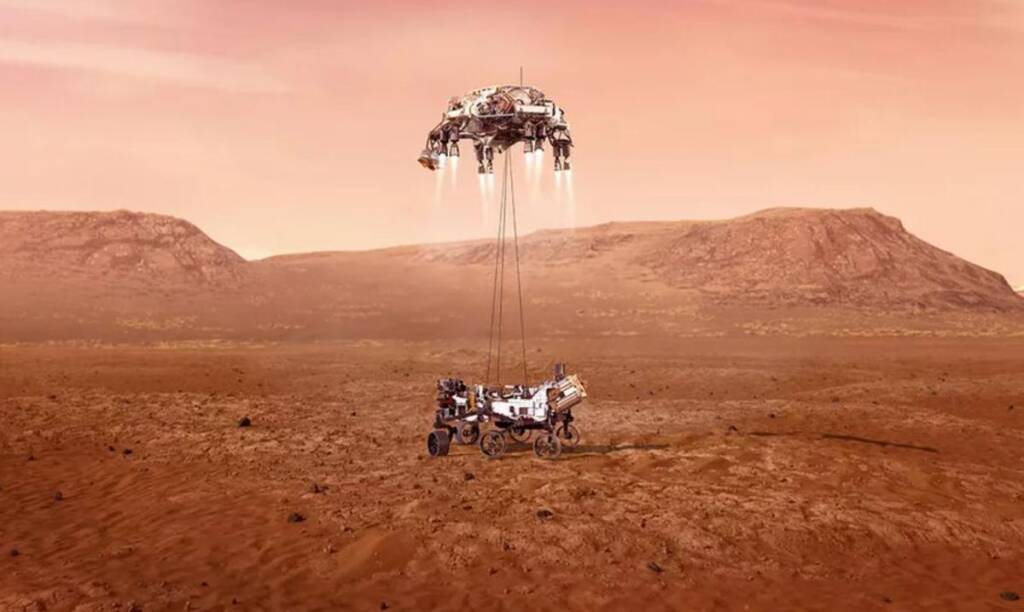
Curiosité – est un rover de la NASA, faisant partie de la mission Mars Science Laboratory (MSL), qui s'est posé le 6 août 2012 dans le cratère Gale grâce à un système innovant de grue volante. L'objectif de la mission était l'analyse de l'environnement martien, la recherche géologique et la recherche de traces de vie, notamment de composés organiques.
Ce véhicule, pesant 900 kg et ayant la taille d'une voiture, était équipé d'instruments scientifiques de pointe tels que des appareils photo, spectromètres, et une foreuse pour prélever des échantillons de roche. Le véhicule est alimenté par un générateur thermoélectrique à radio-isotopes (GTR), ce qui lui permet de fonctionner quelle que soit l'heure de la journée ou en cas de tempêtes de poussière.
La mission était prévue pour deux ans, mais grâce à son excellent état technique, le rover est toujours opérationnel. Il a découvert que des conditions propices à la vie bactérienne ont existé sur Mars par le passé, et il a également trouvé des traces de composés organiques. Curiosity a joué un rôle essentiel dans la préparation du terrain pour la mission plus récente du rover Perseverance (qui a atterri en 2021), lequel utilise des solutions technologiques éprouvées par son prédécesseur.
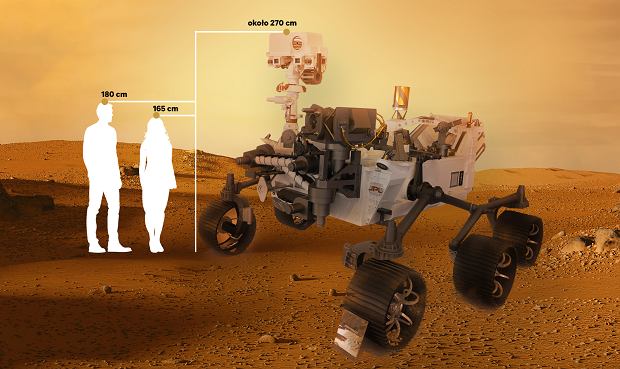
Persévérance – est le rover le plus avancé de la NASA. Il a atterri sur Mars le 18 février 2021, dans le cratère Jezero, dans le cadre de la mission Mars 2020.
Sa mission principale est l'astrobiologie, notamment la recherche de signes de vie ancienne, l'analyse du climat et de la géologie de Mars, et la préparation de futures missions habitées.
En analysant la géologie de la planète, l'engin a découvert des composés organiques – de potentielles “ biosignatures ” (traces possibles de vie ancienne) – et a prélevé des échantillons en vue de leur futur transport sur Terre. Il recherche des traces de vie bactérienne ancienne et collecte des échantillons de roche.
Il est basé sur la conception de Curiosity. En décembre 2025, il a effectué les tout premiers déplacements entièrement planifiés par l'intelligence artificielle, sans intervention humaine.
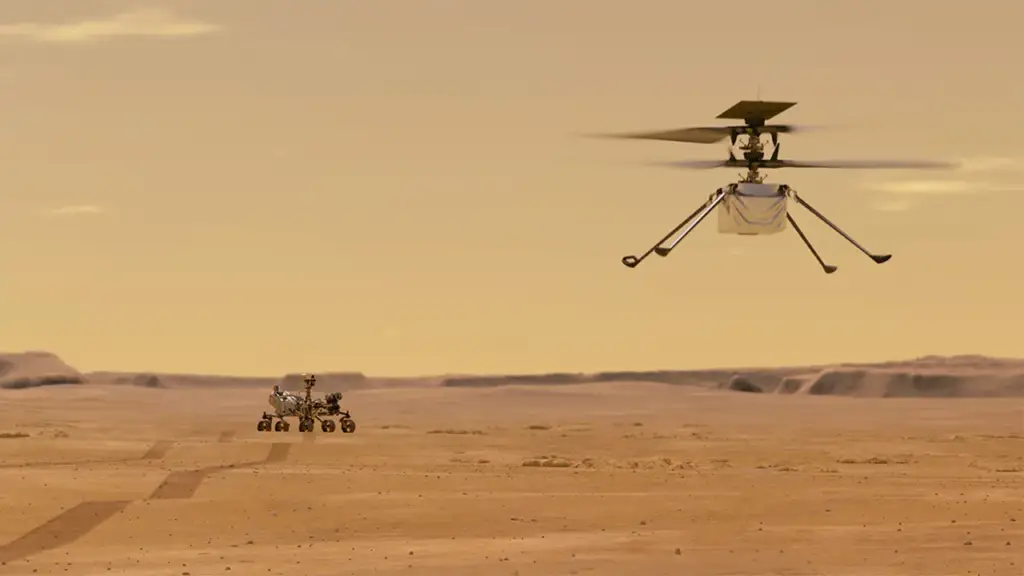
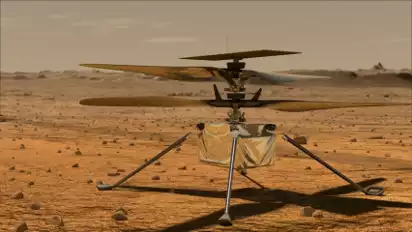
Le véhicule a battu des records de vitesse de déplacement à la surface de Mars (trajets quotidiens). Parallèlement à Perseverance, le petit hélicoptère Ingenuity est arrivé sur Mars, réalisant le premier vol sur une autre planète.
Le rover poursuit ses recherches intensives, explorant le cratère à la recherche de réponses à la question de la vie extraterrestre.
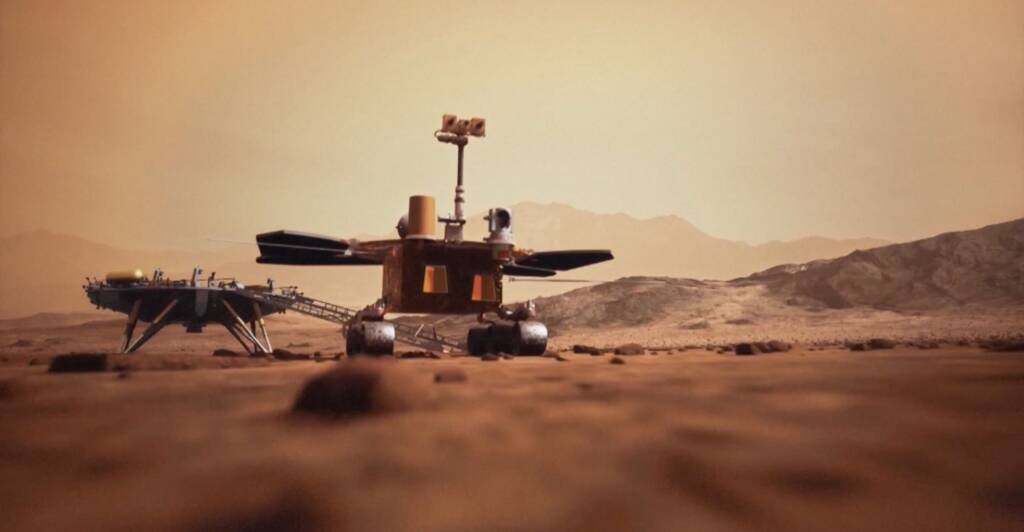
Zhurong Tianwen-1 est le premier rover martien chinois. Il s'est posé sur la planète rouge le 14 mai 2021 (atterrisseur) et le 22 mai 2021 (rover sortant) sur Utopia Planitia, dans le cadre de la mission Tianwen-1. Cette mission avait pour objectif d'étudier la géologie, de rechercher de l'eau à l'état liquide ou solide et d'analyser l'atmosphère martienne. Des traces de sédiments côtiers ont été découvertes, suggérant la présence d'un ancien océan et d'éventuelles traces d'eau salée.
Il mesurait 1,85 m de haut, pesait 240 kg, était équipé de six roues et fonctionnait à l'énergie solaire. La Chine est devenue le troisième pays (après l'URSS et les États-Unis) à réussir l'atterrissage et l'exploitation d'un rover sur Mars.
Après avoir parcouru environ 2 km, il est entré en mode veille en mai 2022 en raison des basses températures et de la poussière sur les panneaux solaires, et les tentatives pour le réveiller début 2023 ont échoué.
Zhurong a fourni des données scientifiques inestimables, notamment en prenant un selfie avec l'atterrisseur et en transmettant des photos panoramiques de la surface. Les données recueillies durant son année d'activité sont encore en cours d'analyse et apportent des preuves de l'existence d'un ancien océan sur Mars.
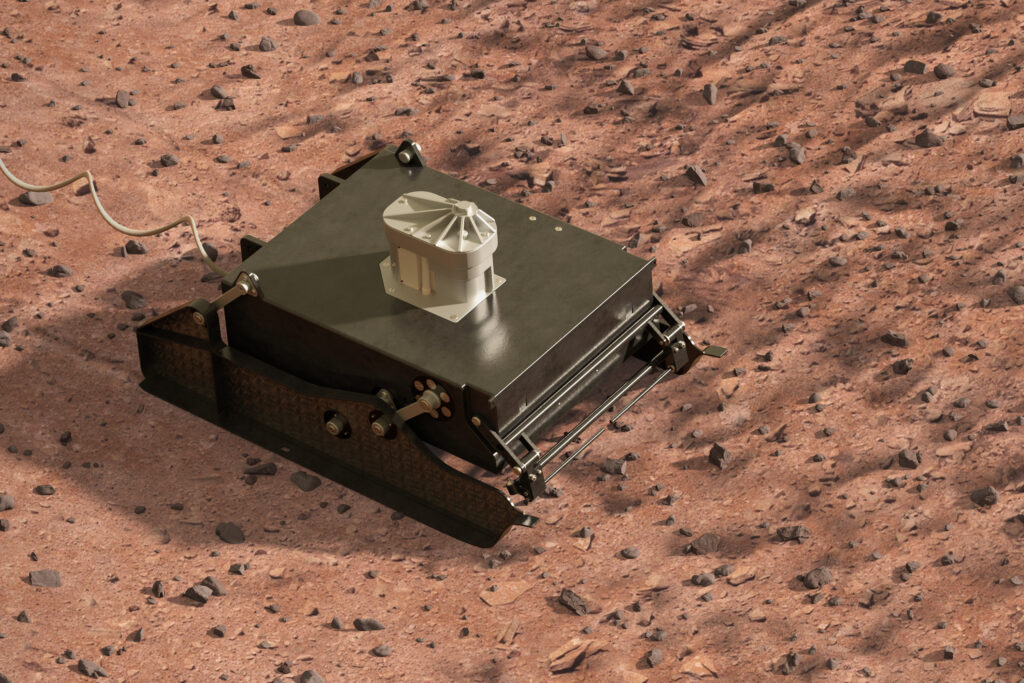
Proposition M – est le nom des petits rovers soviétiques conçus pour Mars dans le cadre du programme Mars (missions 2 et 3) en 1971. Bien qu'ils aient eu la possibilité de devenir les premiers véhicules sur une autre planète, ces missions se sont soldées par un échec, et les rovers eux-mêmes n'ont jamais commencé la recherche à la surface.
Les rovers faisaient partie des atterrisseurs Mars 2 et Mars 3. Le 27 novembre 1971, le rover fut détruit lors de la défaillance de l'atterrisseur Mars 2, qui s'écrasa à la surface de Mars. Mars 3 fut la première sonde à se poser en douceur sur Mars (2 décembre 1971). Malheureusement, environ 20 à 110 secondes après l'atterrissage, l'atterrisseur cessa d'émettre un signal (probablement en raison d'une violente tempête de poussière ou d'une panne de courant). Le propulseur Prop-M ne fut jamais déployé à la surface.
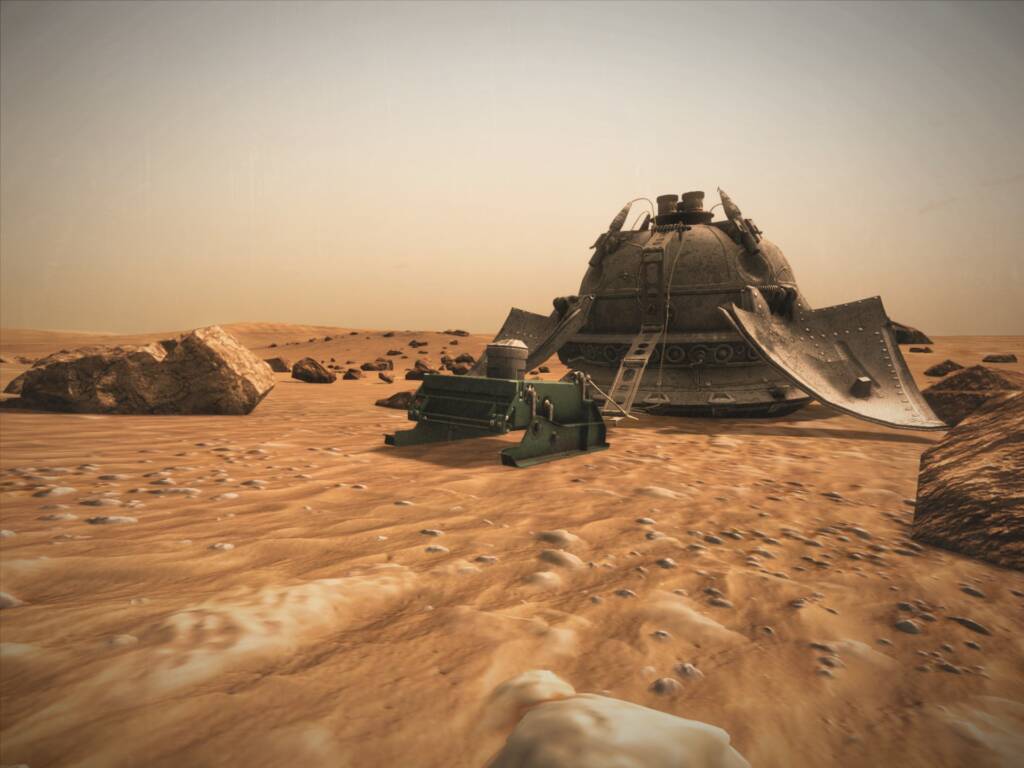
Prop-M était extrêmement petit (environ 4,5 kg) et d'apparence très inhabituelle : il ressemblait à une boîte munie de “ jambes ” ou de “ patins ”. Contrairement aux rovers à roues modernes, Prop-M était conçu pour se déplacer à la surface grâce à deux patins afin d'éviter de s'enliser dans la poussière martienne. Le rover était relié à l'atterrisseur par un câble de 15 mètres (cordon ombilical) qui assurait son alimentation et la transmission des données. Il était prévu qu'il évolue dans le champ de vision de la caméra de l'atterrisseur, et ses capteurs rudimentaires (pénétromètre et densitomètre) étaient destinés à étudier les propriétés du sol martien.
Bien qu'elles aient eu l'opportunité de devenir les premiers véhicules à fouler le sol d'une autre planète, ces missions se sont soldées par un échec, et les rovers eux-mêmes n'ont jamais entrepris de recherches à la surface. Leur présence est restée secrète pendant 20 ans ; aucune information à leur sujet n'a été divulguée avant 1990. Prop-M a précédé de 26 ans le premier rover américain ayant atteint le succès, Sojourner.