Weltraumrover sind unbemannte, mobile Sonden, die zur Erforschung der Oberflächen von Himmelskörpern (Planeten, Monde, Asteroiden) entwickelt wurden und entweder von der Erde aus gesteuert werden oder autonom agieren. Sie dienen der geologischen Analyse, der Suche nach Spuren von Leben und der fotografischen Erfassung der Umgebung. Rover untersuchen die chemische Zusammensetzung von Gestein und die atmosphärischen Bedingungen und suchen nach Anzeichen von Leben, während sie sich über schwieriges Gelände bewegen. Aufgrund der extremen Bedingungen (Staub, Strahlung) müssen Rover äußerst widerstandsfähig sein und werden mit Solarbatterien oder Kernbrennstoffzellen (RTG) angetrieben.
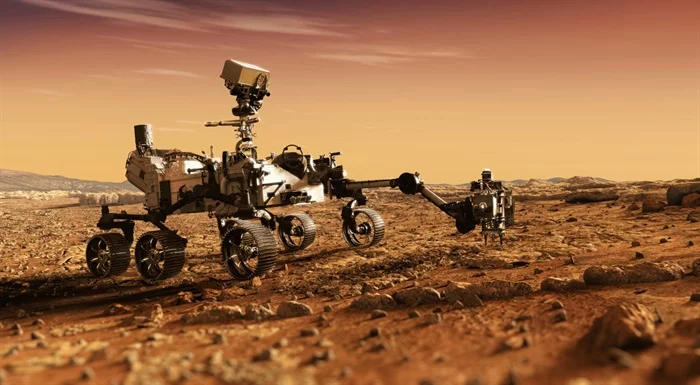
Die bekanntesten Missionen finden auf dem Mars (z. B. Perseverance, Curiosity, Opportunity) und auf dem Mond (LRV) statt.
Mondfahrzeuge:
Die ersten waren die Sowjets Lunokhods, gefolgt von der bemannten LRV (Mondfahrzeug), das bei den Apollo-15-, -16- und -17-Missionen zum Einsatz kam.
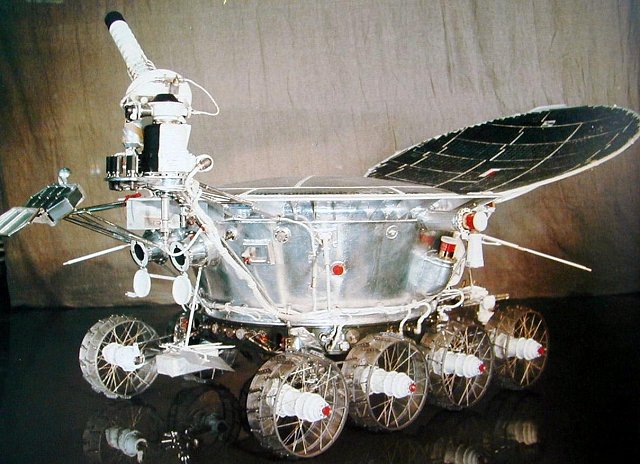
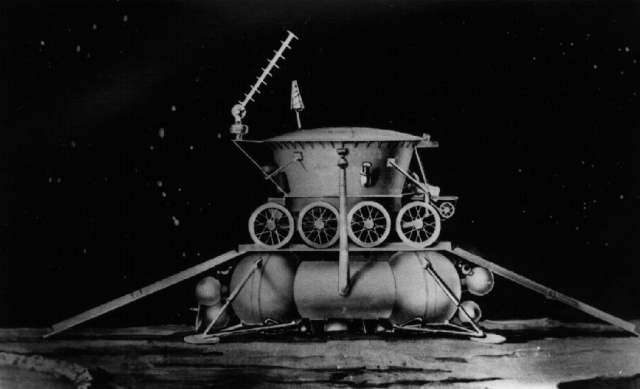
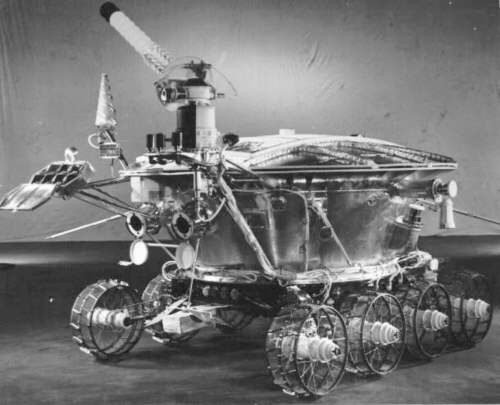
Lunokhod 1 – ist ein historischer, der erste ferngesteuerte Rover der Geschichte, der am 17. November 1970 auf einem anderen Himmelskörper (dem Mond) landete. Es handelte sich um ein unbemanntes sowjetisches Fahrzeug, das die Mondforschung revolutionierte und deutlich länger als erwartet im Einsatz war. Das Fahrzeug verfügte über vier Gänge: zwei vorwärts und zwei rückwärts.
Es konnte sich mit einer Geschwindigkeit von bis zu 2 km/h fortbewegen und war in der Lage, Steigungen von mehr als 45 Grad zu bewältigen. Eine Reihe von Sensoren maß ständig die Neigungswinkel und die Radlasten. Wenn die erfassten Werte den Höchstwert überschritten, erfolgte ein automatischer Stopp. Die Manöver wurden nicht über eine herkömmliche Lenkung ausgeführt, sondern durch die Differenzierung der Drehzahl der auf gegenüberliegenden Seiten befindlichen Räder.
Hier sind die wichtigsten Informationen zu dieser Mission:
Landung: 17. November 1970, in der Region „Meer der Regenfälle“ (Mare Imbrium).
Lieferung: Der Rover wurde von der Luna 17 Sonde.
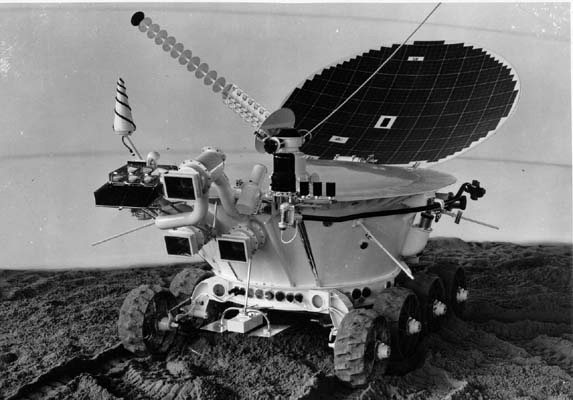
Aufbau: Das Fahrzeug verfügte über eine “Wanne” mit acht Rädern, die von einem mit Solarzellen versehenen Deckel abgedeckt war. Der Deckel wurde während der Mondnacht geschlossen, um den Innenraum zu schützen und für eine Wärmedämmung zu sorgen.
Steuerung: Lunokhod wurde in Echtzeit von einem fünfköpfigen Team von Bedienern von der Erde aus gesteuert. Aufgrund der Signalverzögerungen (mehrere Sekunden) war das Steuern schwierig und erforderte außerordentliche Präzision.
Betriebszeit: Der Rover sollte eigentlich drei Monate lang im Einsatz sein, führte jedoch Forschungen durch für 11 Monate (bis zum 14. September 1971; die Mission wurde am 4. Oktober 1971 offiziell beendet).
Erfolge und Distanz: Lunokhod 1 legte insgesamt über 10,5 km zurück und übertrug mehr als 20.000 Fernsehbilder sowie 206 hochauflösende Panoramabilder.
Wissenschaftliche Forschung: Der Rover führte 25 Bodenanalysen (Röntgenspektrometer) und 500 Bodenfestigkeitsmessungen (Penetrometer) durch.
Laserexperiment: Das Fahrzeug war mit einem französischen Laserreflektor ausgestattet, dank dessen die Entfernung zum Mond von der Erde aus mit einer Genauigkeit von bis zu mehreren Metern gemessen werden konnte.
Es wurde oft als “Mondkuriosität mit Deckel” bezeichnet, da sich die charakteristische Sonnenabdeckung wie ein Deckel anheben ließ.
Lunokhod 2 – war der zweite unbemannte, von der Erde aus gesteuerte sowjetische Mondrover, der am 15. Januar 1973 im Rahmen der Luna 21 Mission. Die Mission endete am 4. Juni. Obwohl sie deutlich kürzer dauerte als die ihrer Vorgängerin, legte sie eine Strecke von 37 km zurück und nahm 80.000 Fotos im Schmalwinkel sowie 86 Panoramaaufnahmen auf.
Hier sind die wichtigsten Informationen zu Lunokhod 2:
Ziel der Mission: Wissenschaftliche Erforschung der Mondoberfläche, einschließlich Fotografie, Bodenanalyse (Regolith) und Strahlungsuntersuchungen.
Aufbau: Das Fahrzeug wog über 750 kg, hatte acht Räder mit unabhängigem Elektroantrieb und wurde mit Solarenergie betrieben.
Bedienung: Es wurde von Bedienern auf der Erde ferngesteuert. Es verfügte über ein Heizsystem auf Polonium-210-Basis, um die eisigen Mondnächte zu überstehen.
Ergebnisse: In weniger als fünf Monaten Betriebszeit übermittelte er 86 Panoramabilder und 80.000 Fotos und legte dabei eine Strecke zurück, die deutlich länger war als die seines Vorgängers, Lunokhod 1.
Ende der Mission: Er ging als einer der leistungsfähigsten Rover jener Ära in die Geschichte ein, und sein Rekord für die auf einem anderen Himmelskörper zurückgelegte Strecke wurde erst vom Marsrover „Opportunity“ gebrochen.
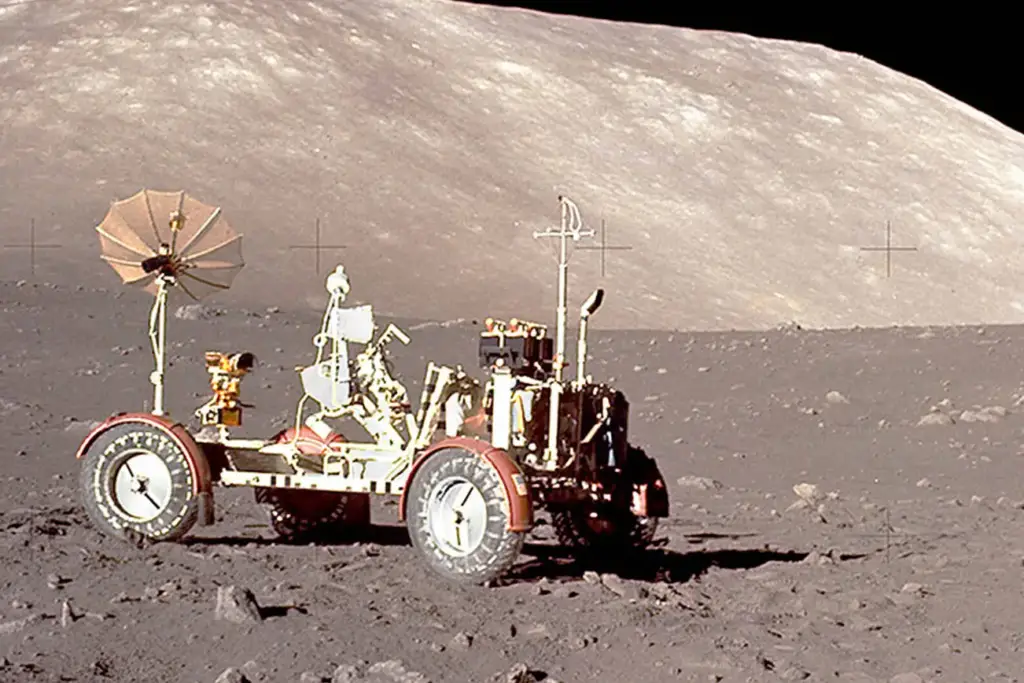
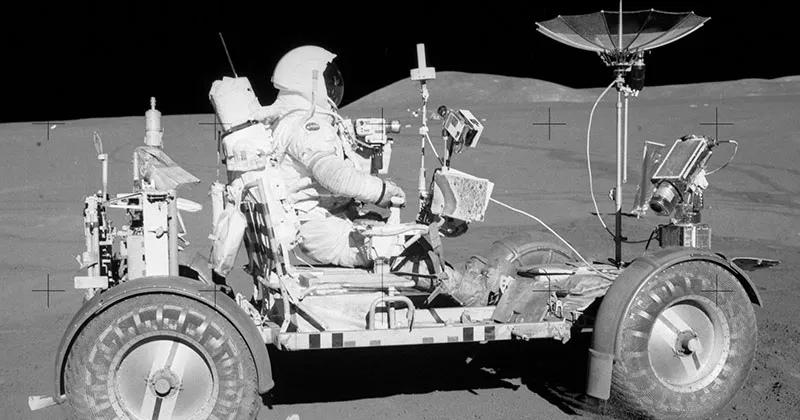
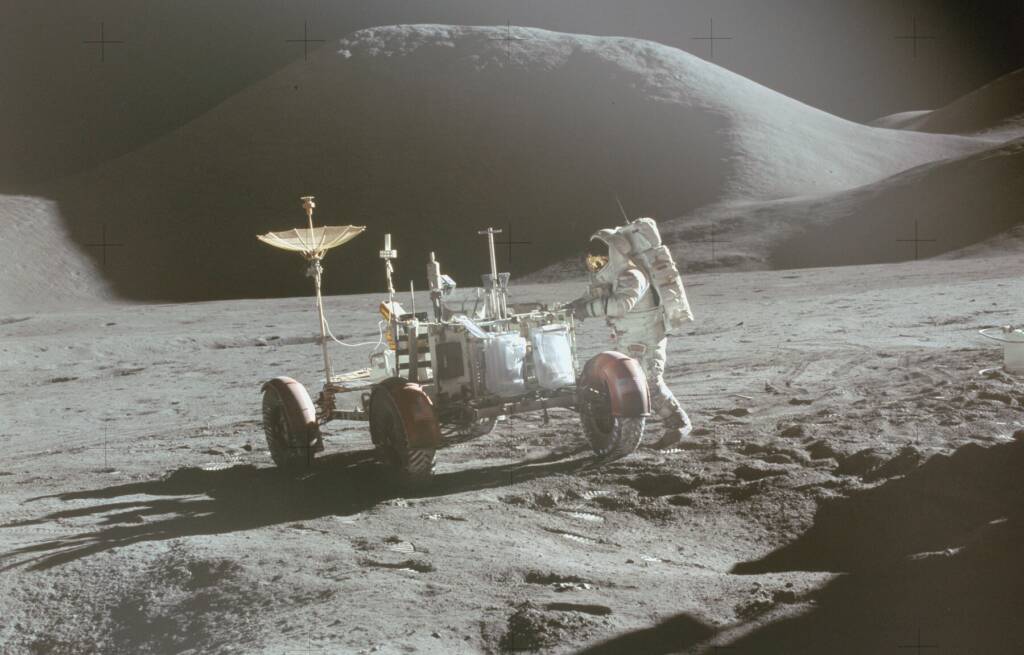
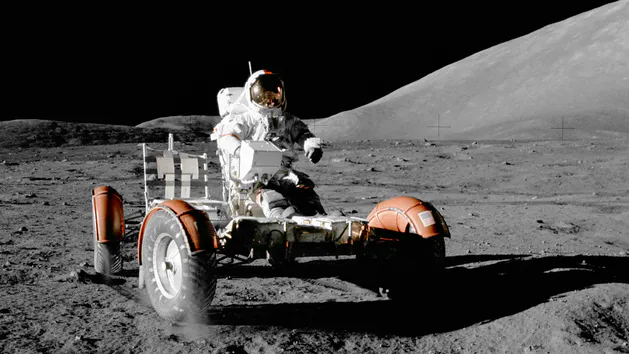
LRV (Lunar Roving Vehicle) – dabei handelt es sich um Fahrzeuge der NASA, die oft als “Lunar Rover” oder “Mondfahrzeuge” bezeichnet werden. Es handelte sich um elektrisch angetriebene, bemannte Radfahrzeuge, die von NASA-Astronauten während der Apollo-Missionen (15, 16 und 17) in den Jahren 1971–1972 eingesetzt wurden. Ihr Hauptziel war es, die Erkundung wesentlich größerer Gebiete des Mondes zu ermöglichen, als dies zu Fuß möglich gewesen wäre. Hier sind die wichtigsten Informationen zu den LRV-Fahrzeugen:
Anwendung: Die Fahrzeuge dienten dazu, zwei Astronauten, ihre Werkzeuge, wissenschaftliche Ausrüstung und Mondbodenproben zu transportieren.
Aufbau: LRVs waren Leichtfahrzeuge mit einem Aluminiumchassis, die für den Transport im Mondmodul zusammenklappbar waren. Die Räder bestanden aus Drahtgeflecht mit Titanreifen, die für Traktion auf losem Regolith sorgten.
Antrieb: Das Fahrzeug wurde mit Silber-Zink-Batterien angetrieben, und jedes der vier Räder verfügte über einen eigenen Elektromotor, wodurch es sich auch in unwegsamem Gelände fortbewegen konnte.
Steuerung: Die LRVs hatten kein Lenkrad, sondern wurden über ein Bedienelement zwischen den Sitzen gesteuert.
Missionen: Auf dem Mond kamen drei LRV-Rover zum Einsatz:
Apollo 15 (Juli 1971) – das erste Fahrzeug, das zum Einsatz kam.
Apollo 16 (April 1972).
Apollo 17 (Dezember 1972).
Leistung: Die Höchstgeschwindigkeit lag bei etwa 13–17 km/h, und die Reichweite ermöglichte es, sich vom Landefahrzeug auf eine sichere Entfernung zu entfernen.
LRVs waren die ersten bemannten Fahrzeuge, die auf einem anderen Himmelskörper zum Einsatz kamen.
Marsrover:
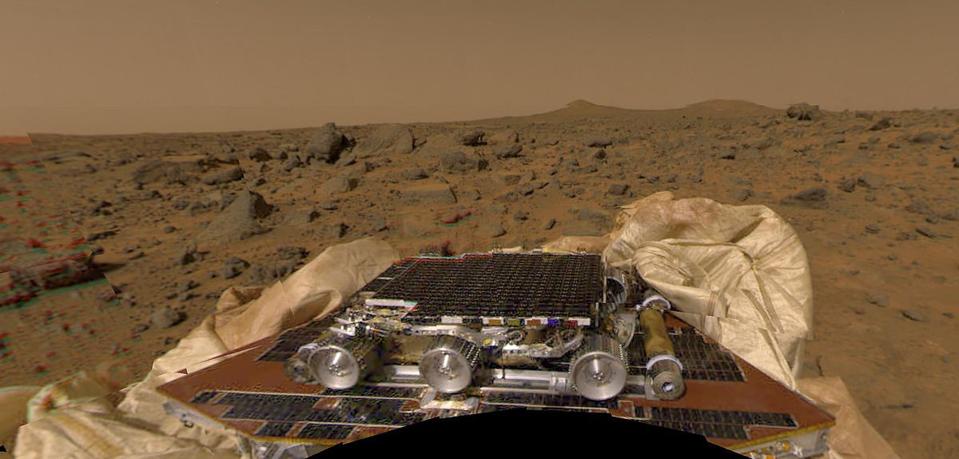
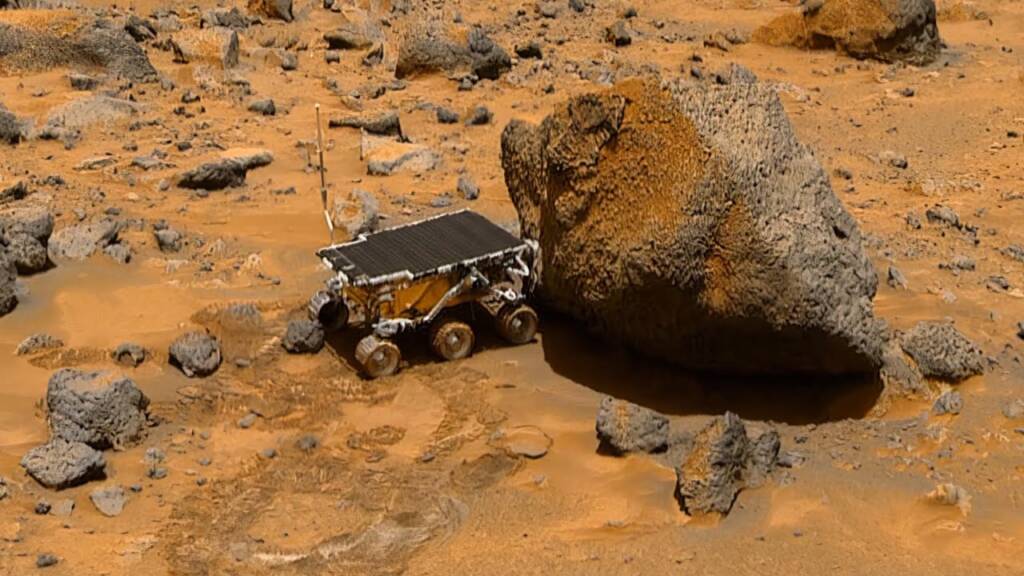
Sojourner – ist ein historischer, der erste erfolgreiche Marsrover überhaupt, der von der NASA im Rahmen des Mars Pathfinder Mission. Sie landete am 4. Juli 1997 auf dem Roten Planeten in der Region Ares Vallis (einer Schwemmebene) und läutete damit eine neue Ära in der Erforschung des Sonnensystems ein. Sie war sehr klein, vergleichbar mit einer Mikrowelle. Sie wog nur 10,5 kg (23 Pfund). Es bewegte sich auf sechs Rädern fort und wurde über Solarzellen mit Energie versorgt. Es verfügte über Front- und Rückkameras sowie ein Spektrometer (APXS) zur Gesteins- und Bodenanalyse. Ursprünglich für eine Betriebsdauer von 7 Tagen ausgelegt, war es schließlich bis zu 83 Sol (Mars-Tage), was mehr als das Zwölffache der geplanten Dauer entspricht. Der letzte Kontakt fand am 27. September 1997 statt.
Erfolge:
Über 100 Meter zurückgelegt.
Über 550 Fotos wurden übertragen (und vom Lander 16.500).
Es wurden über 15 chemische Analysen von Gestein und Boden durchgeführt.
Untersuchte die mechanischen Eigenschaften des Bodens und der Atmosphäre.
Sojourner hat bewiesen, dass kleine, mobile Roboter die Marsoberfläche effektiv erforschen können, und damit den Weg für wesentlich größere Rover wie Spirit, Opportunity, Curiosity und Perseverance geebnet.
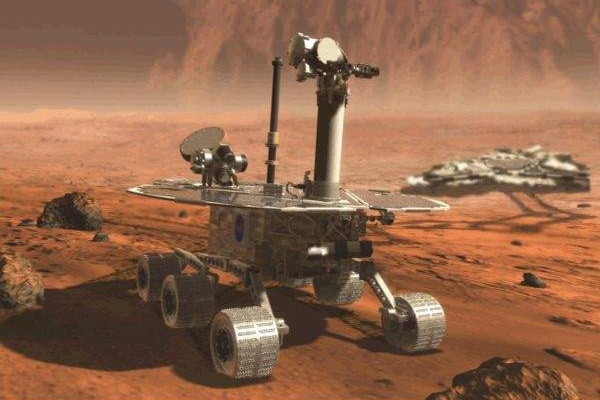
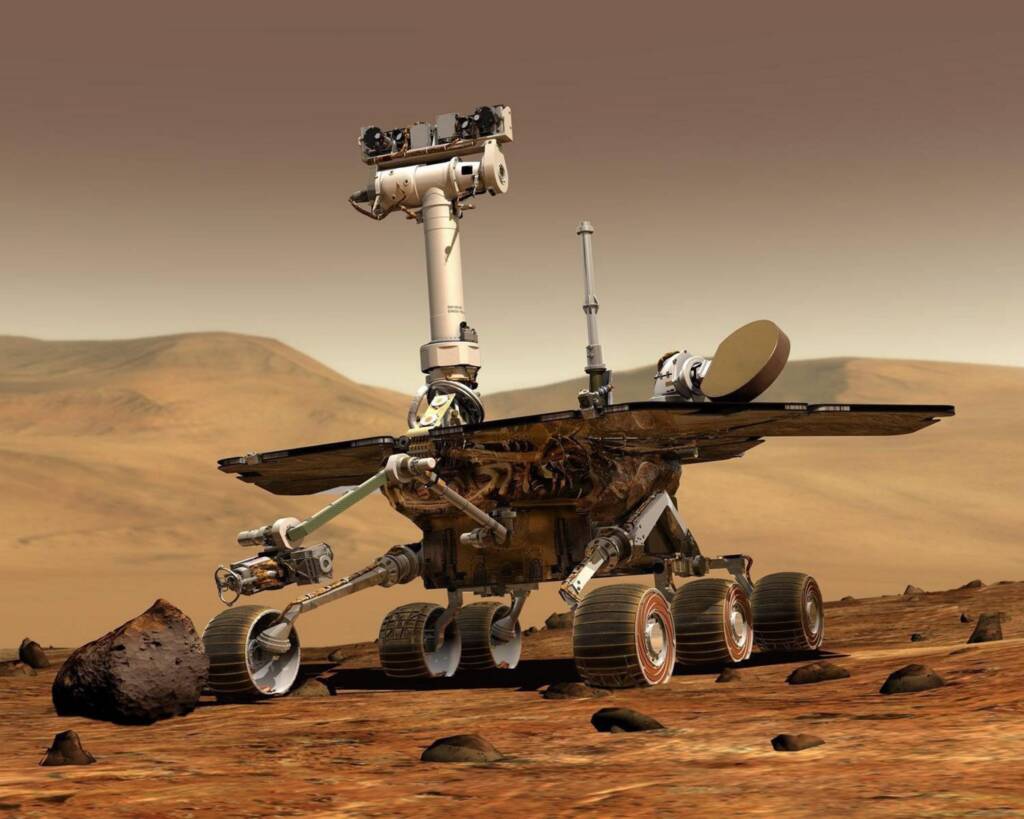
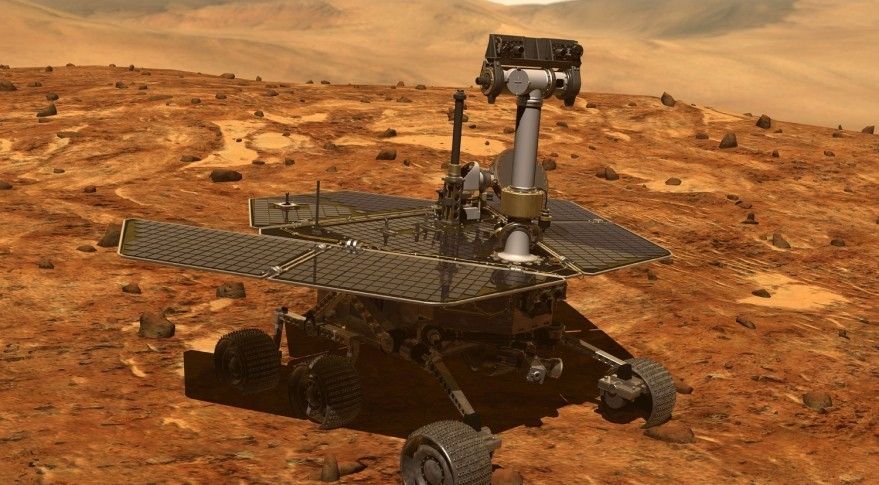
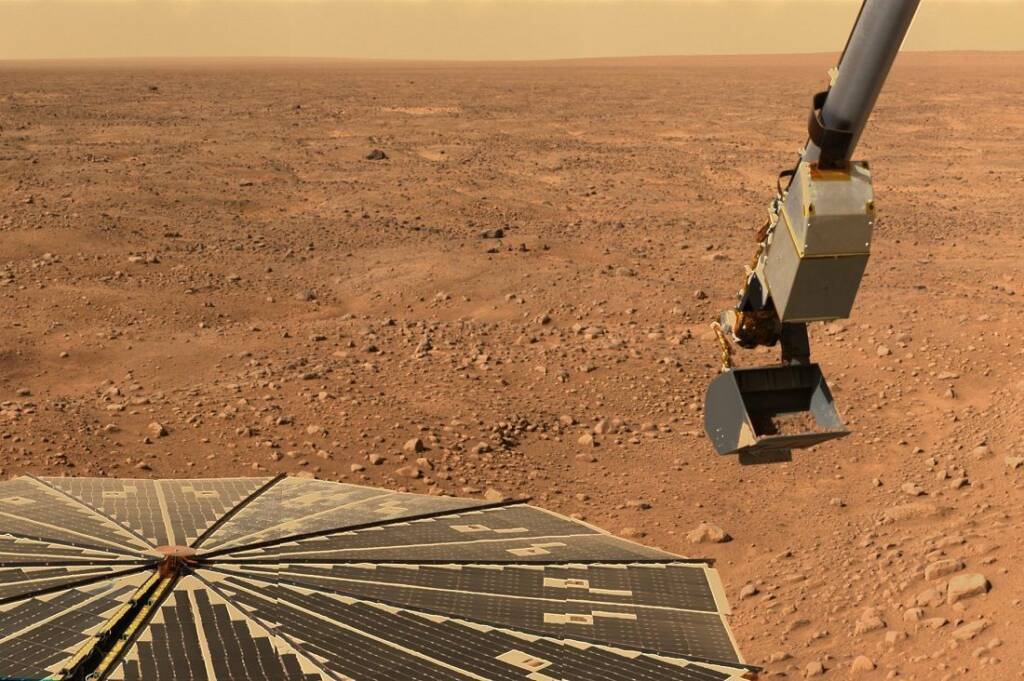
Spirit (MER-A) – ist einer von zwei NASA-Rovern (neben „Opportunity“), die 2003 im Rahmen der Mars Exploration Rover-Mission gestartet wurden. Er landete am 4. Januar 2004 auf dem Mars, um nach Anzeichen für einstiges Wasser und Spuren von Leben zu suchen. Er war über 6 Jahre lang im Einsatz (ursprünglich waren 90 Tage geplant). In Mars-Sols ausgedrückt waren dies 2.210 Sols. Er legte über 7 km zurück. Seine Mission trug wesentlich zu einem besseren Verständnis des Roten Planeten bei. Er bestätigte, dass es auf dem Mars in der Vergangenheit flüssiges Wasser gab, und analysierte die Zusammensetzung von Gesteinen sowie den Marswind. Im Jahr 2009 blieb er in weichem Sand stecken, und am 22. März 2010 brach der Kontakt aufgrund niedriger Temperaturen und mangelnder Sonnenenergie ab. Die NASA gab 2011 das Ende der Mission bekannt.
Opportunity (MER-B) ist ein legendärer, solarbetriebener Roboter, der von 2004 bis 2018 den Mars erkundete. Er landete am 25. Januar 2004 in Meridiani Planum auf dem Roten Planeten. Ursprünglich für 90 Tage geplant, war er über 15 Jahre lang im Einsatz, legte dabei mehr als 45 km zurück und lieferte entscheidende Beweise für das frühere Vorhandensein von Wasser auf der Oberfläche des Roten Planeten.
Sie lieferte den Beweis, dass es auf dem Mars einst aquatische Lebensräume gab, die möglicherweise für mikrobielles Leben geeignet waren. Sie hat die Rekordstrecke von 45,16 km auf der Marsoberfläche zurückgelegt. Ihre Mission wurde durch einen globalen Staubsturm beendet. Der Verlust der Kommunikation nach dem Staubsturm im Juni 2018 war der Grund für die offizielle Beendigung der Mission durch die NASA am 13. Februar 2019. Die letzte von Opportunity empfangene Nachricht lautete: “Meine Batterie ist fast leer und es wird dunkel” (Interpretation des letzten Berichts).
Dennoch wurde Opportunity (liebevoll “Oppy” genannt) zu einem Symbol für Ausdauer und übertraf die geplanten wissenschaftlichen Ziele bei weitem.
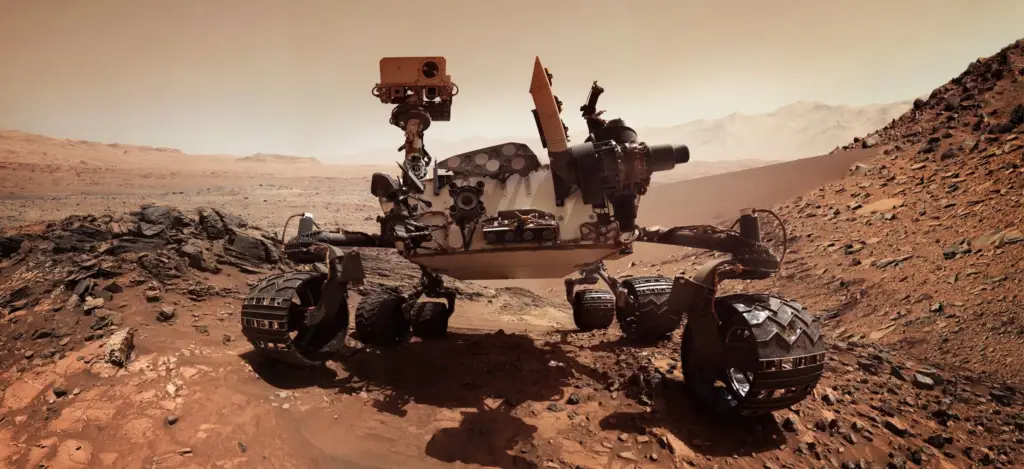
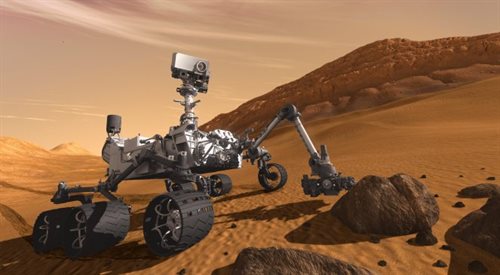
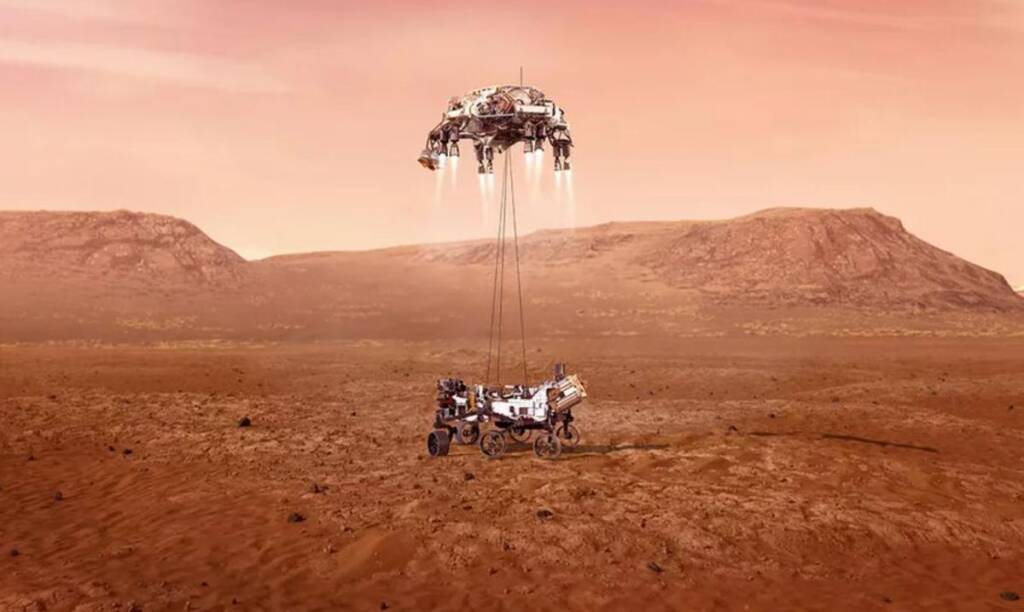
Neugier – ist ein Rover der NASA, der Teil der Mission “Mars Science Laboratory” (MSL) ist und am 6. August 2012 mithilfe eines innovativen „Sky-Crane“-Systems im Gale-Krater gelandet ist. Ziel der Mission war die Analyse der Marsumgebung, geologische Forschung sowie die Suche nach Spuren von Leben, einschließlich organischer Bestandteile.
Dieses Fahrzeug, mit einem Gewicht von 900 kg und der Größe eines Autos, war mit modernsten wissenschaftlichen Instrumenten wie Kameras ausgestattet, Spektrometer, sowie einen Bohrer zum Entnehmen von Gesteinsproben. Das Fahrzeug wird von einem radioisotopbetriebenen thermoelektrischen Generator (RTG) angetrieben, wodurch es unabhängig von der Tageszeit oder Staubstürmen betrieben werden kann.
Die Mission war auf zwei Jahre angelegt, doch aufgrund seines hervorragenden technischen Zustands ist der Rover nach wie vor einsatzfähig. Er hat herausgefunden, dass auf dem Mars in der Vergangenheit Bedingungen herrschten, die für bakterielles Leben geeignet waren, und er findet zudem Spuren organischer Verbindungen. „Curiosity“ spielte eine Schlüsselrolle bei der Vorbereitung der neueren Mission des „Perseverance“-Rovers (der 2021 gelandet ist), bei der technologische Lösungen zum Einsatz kommen, die bereits von seinem Vorgänger erprobt wurden.
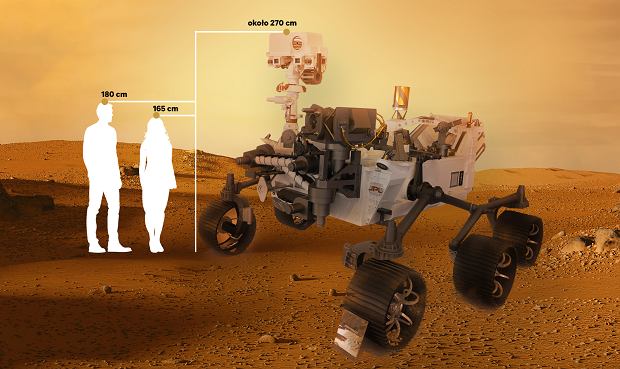
Beharrlichkeit – ist der modernste Rover der NASA. Er landete am 18. Februar 2021 im Rahmen der Mars-2020-Mission im Jezero-Krater auf dem Mars.
Seine Hauptaufgabe ist die Astrobiologie, einschließlich der Suche nach Spuren früheren Lebens, der Untersuchung des Klimas und der Geologie des Mars sowie der Vorbereitung künftiger bemannter Missionen.
Bei der Untersuchung der Geologie des Planeten stieß sie auf organische Verbindungen – “potenzielle Biosignaturen” (mögliche Spuren urzeitlichen Lebens) – und sammelte Proben für den späteren Transport zur Erde. Sie sucht nach Spuren urzeitlichen bakteriellen Lebens und sammelt Gesteinsproben.
Es basiert auf dem Design des Curiosity. Im Dezember 2025 führte es die ersten Fahrten durch, die vollständig von künstlicher Intelligenz geplant wurden, ohne dass Menschen eingreifen mussten.
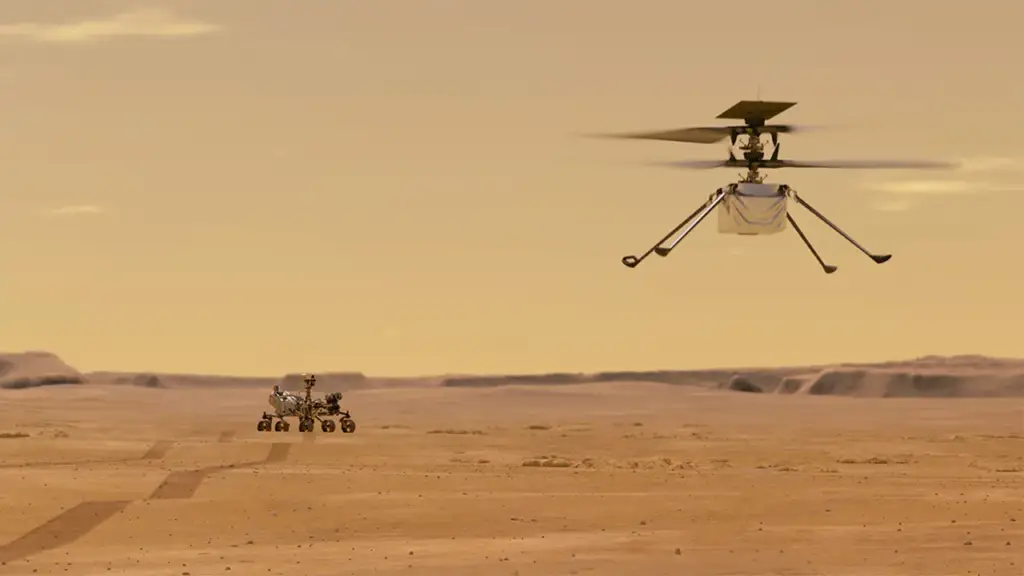
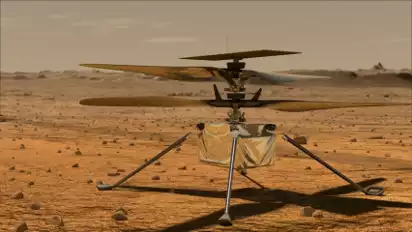
Das Fahrzeug bricht Rekorde bei der Fahrgeschwindigkeit auf der Marsoberfläche (tägliche Fahrten). Zusammen mit „Perseverance“ landete auch der kleine Hubschrauber „Ingenuity“ auf dem Mars, der den ersten Flug auf einem anderen Planeten absolvierte.
Der Rover führt weiterhin intensive Forschungsarbeiten durch und erkundet den Krater auf der Suche nach Antworten auf die Frage nach außerirdischem Leben.
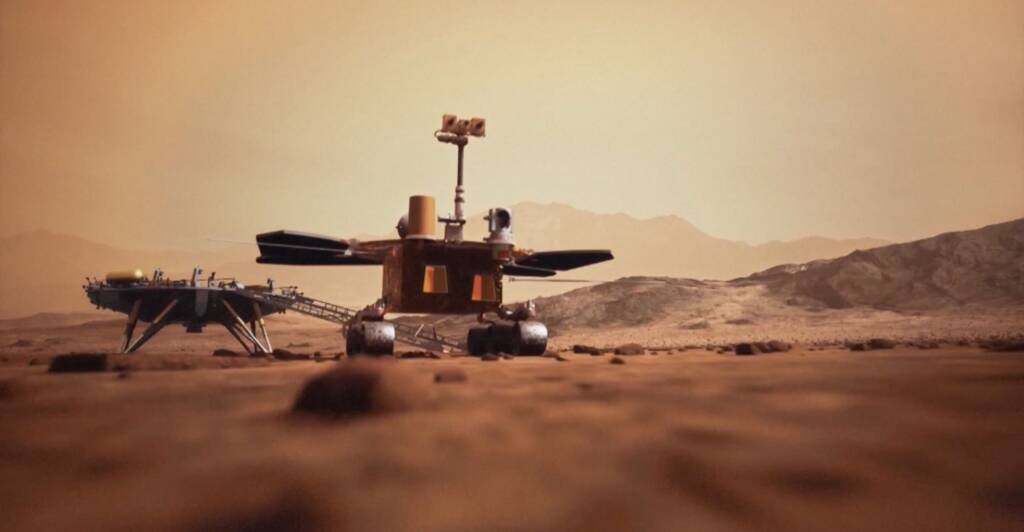
Zhurong – ist der erste chinesische Marsrover, der im Rahmen der Mission „Tianwen-1“ am 14. Mai 2021 (Landefähre) bzw. am 22. Mai 2021 (Ausfahren des Rovers) auf dem Roten Planeten in der Region Utopia Planitia gelandet ist. Ziel der Mission war es, die Geologie zu untersuchen, nach Wasser in flüssiger Form oder als Eis zu suchen und die Marsatmosphäre zu analysieren. Es wurden Hinweise auf Küstensedimente gefunden, die auf die Existenz eines urzeitlichen Ozeans und mögliche Spuren von Salzwasser hindeuten.
Er war 1,85 m hoch, wog 240 kg, hatte sechs Räder und wurde mit Solarenergie angetrieben. China war damit das dritte Land (nach der UdSSR und den USA), das einen Rover erfolgreich auf dem Mars landen und dort einsetzen konnte.
Nachdem es etwa 2 km zurückgelegt hatte, ging es im Mai 2022 aufgrund niedriger Temperaturen und Staubablagerungen auf den Solarmodulen in den Ruhemodus über, und Versuche, es Anfang 2023 wieder zu aktivieren, blieben erfolglos.
Zhurong lieferte unschätzbare wissenschaftliche Daten, darunter ein Selfie mit dem Lander sowie Panoramafotos der Marsoberfläche. Die Daten, die es während seines einjährigen Einsatzes gesammelt hat, werden noch immer ausgewertet und liefern Hinweise auf die Existenz eines urzeitlichen Ozeans auf dem Mars.
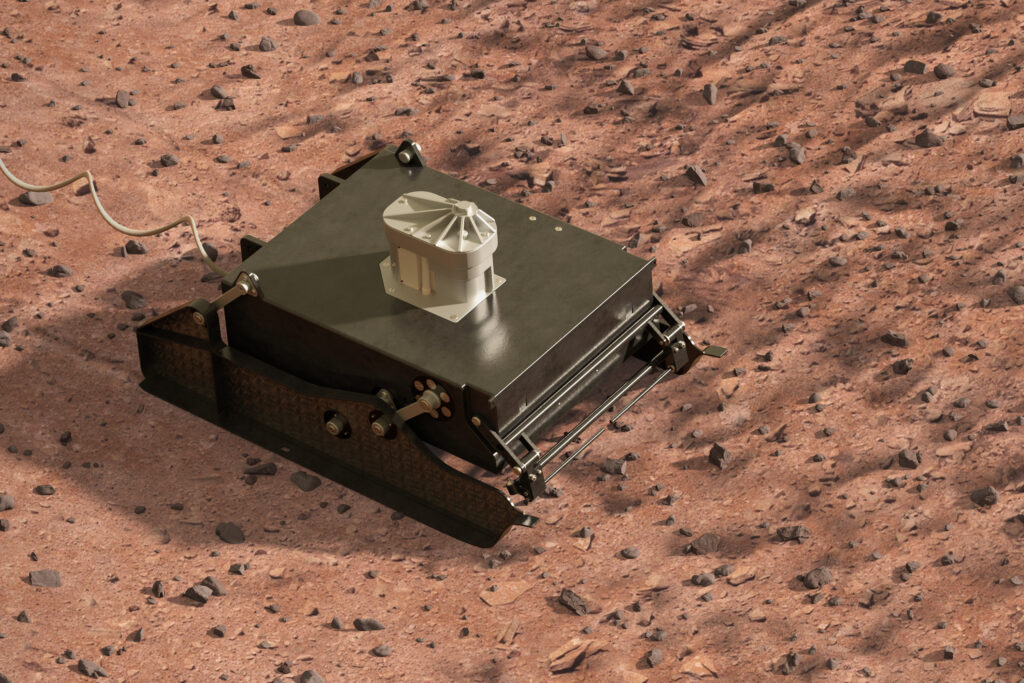
Prop-M – so hießen die kleinen sowjetischen Marsrover, die 1971 im Rahmen des Mars-Programms (Missionen 2 und 3) entwickelt wurden. Obwohl sie die Chance hatten, die ersten Fahrzeuge auf einem anderen Planeten zu werden, scheiterten diese Missionen, und die Rover selbst nahmen nie die Erforschung der Marsoberfläche auf.
Die Rover waren Teil der Landefähren „Mars 2“ und „Mars 3“. Am 27. November 1971 wurde der Rover beim Absturz der Landefähre „Mars 2“ auf der Marsoberfläche zerstört. Mars 3 war die erste Sonde, die eine sanfte Landung auf dem Mars durchführte (2. Dezember 1971). Leider brach etwa 20 bis 110 Sekunden nach der Landung der Signalempfang vom Lander ab (wahrscheinlich aufgrund eines gewaltigen Staubsturms oder eines Stromausfalls). Prop-M wurde nie auf der Oberfläche abgesetzt (freigegeben).
Prop-M war extrem klein (Masse ca. 4,5 kg) und hatte ein sehr ungewöhnliches Aussehen – er ähnelte einer Kiste mit “Beinen” oder “Skikufen”. Im Gegensatz zu modernen Radrovern sollte Prop-M mithilfe von zwei Kufen über die Oberfläche “laufen”, um nicht im weichen Marsstaub stecken zu bleiben. Der Rover war über ein 15 Meter langes Kabel (Versorgungskabel) mit dem Lander verbunden, über das er mit Strom versorgt wurde und Daten übertrug. Er sollte sich innerhalb der Reichweite der Kamera der Landefähre bewegen, und seine einfachen Sensoren (Penetrometer und Densitometer) dienten dazu, die Eigenschaften des Marsbodens zu untersuchen.
Obwohl sie die Chance hatten, die ersten Fahrzeuge auf einem anderen Planeten zu werden, scheiterten diese Missionen, und die Rover selbst nahmen nie die Erforschung der Oberfläche auf. Die Existenz der Rover wurde 20 Jahre lang geheim gehalten; Informationen darüber wurden erst 1990 veröffentlicht. Prop-M ging dem ersten erfolgreichen amerikanischen Rover, Sojourner, um 26 Jahre voraus.